公開日: 最終更新:
執筆・編集:株式会社Nexa 編集部(下書きと機械検査はAI、公開前に人が確認)/約10分で読めます。公式ドキュメント・公式発表などの一次情報を確認したうえで執筆・更新しています。AIツールの仕様や料金は変わることがあるため、導入判断の前に各公式サイトの最新情報もご確認ください。記事の作り方と検査の方針
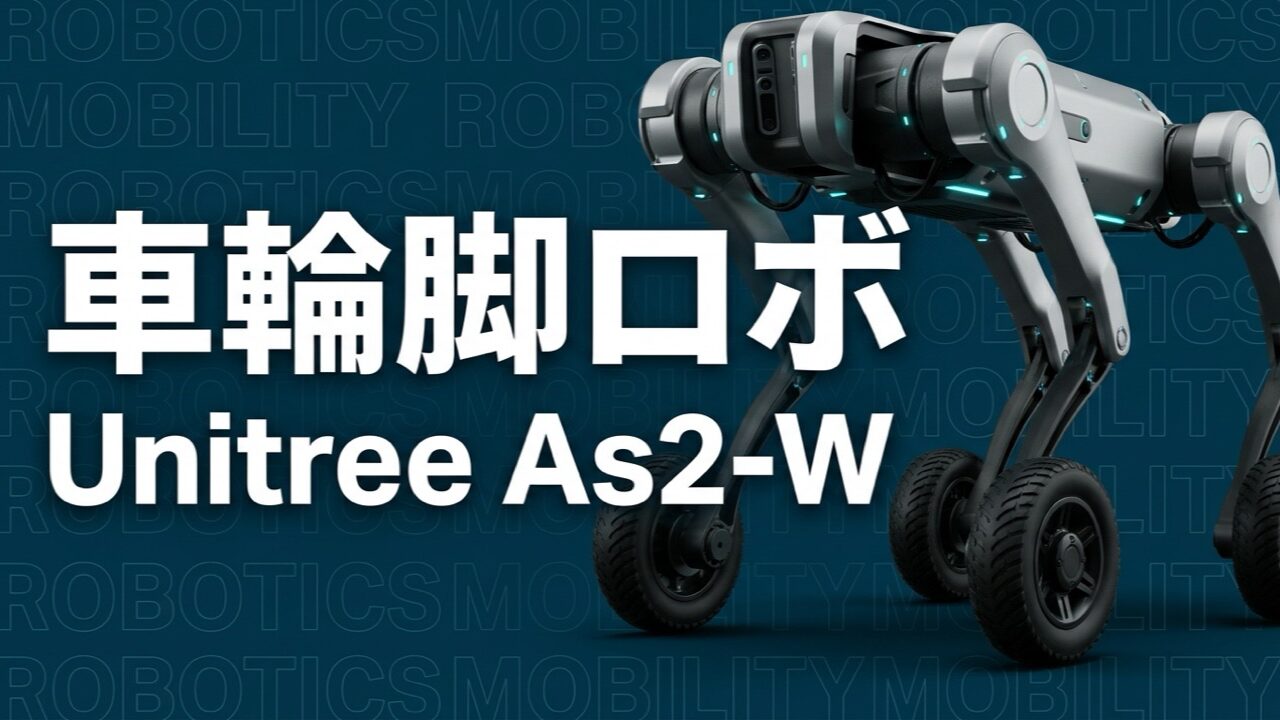
Unitree As2-W(ユニツリー As2-W)は、脚の先端に車輪を備えた約25kgの四足ロボットです。公式仕様の速度は通常0〜3.7m/s、最大約6m/sで、無負荷なら約3時間・約30km連続で歩行できます。価格は公式ページに掲載がなく、問い合わせ方式(Contact Sales)です。
平地では車輪で高速に移動し、階段や斜面では脚を使う設計のため、平地と段差が混在する環境を1台でカバーできる可能性があります。中国のロボット企業Unitree Roboticsの公式製品ページで仕様を確認しています。
ただし、最大速度や走破性能だけで導入価値は決まりません。企業が見るべきなのは、現場で安全に運用できるか、既存システムと連携できるか、費用対効果を再現できるかの3点です。
この記事のポイント
- Unitree As2-Wは車輪と脚を組み合わせた約25kgの四足ロボット
- 公式値は通常0〜3.7m/s・最大約6m/s、無負荷時の連続歩行は約3時間・約30km
- 価格は非公開(Contact Sales)。モデルはAs2-W XとAs2-W EDU(カスタム)
- LiDAR、HDカメラ、8コアCPUを搭載し、二次開発(SDK/API)にも対応
- 最大静止荷重(約150kg)と連続歩行時の積載量(約16kg)は別の指標。現場PoCで評価する
Unitree As2-Wとは
Unitree As2-Wは、四足歩行ロボットの関節制御と車輪移動を一体化した製品です。立位時の寸法は721×493×521mm、バッテリー込みの重量は約25kgです。
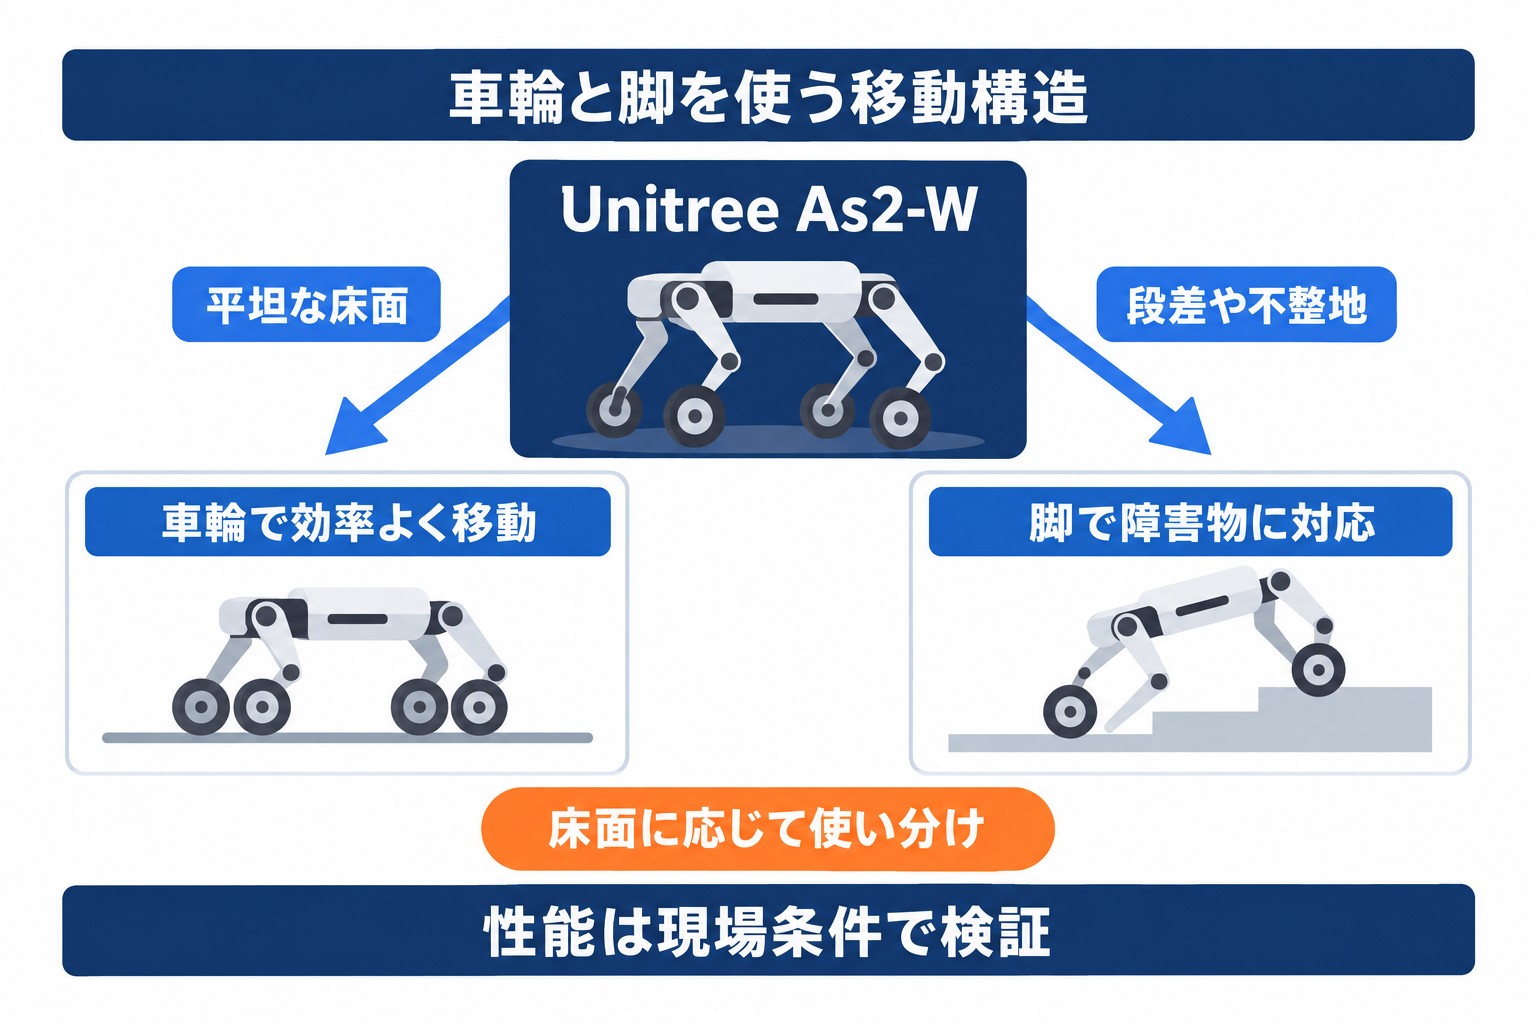
16自由度の関節モーターを備え、最大関節トルクは約95N・m、ホイール径は7インチとされています。平坦な床面では車輪を使って移動し、障害物や段差では脚の姿勢を変えて対応します。
車輪と脚を組み合わせる意味
一般的な車輪型ロボットは、舗装された平地を効率よく移動できます。一方、階段や大きな段差、荒れた路面では経路が制限されます。
脚式ロボットは不整地に対応しやすいものの、平地での移動効率や速度に課題が残ります。As2-Wは両方を組み合わせ、床面に応じて移動方式を切り替える設計です。
これは「どこでも同じ性能で走れる」ことを意味しません。路面状態、積載量、勾配、バッテリー残量によって速度や航続距離は変わるため、導入先の環境で検証する必要があります。
公式仕様の要点
| 項目 | 公式ページの記載 |
|---|---|
| 本体重量 | 約25kg(バッテリー込み) |
| 立位寸法 | 721×493×521mm |
| 関節自由度 | 16 |
| 最大関節トルク | 約95N・m |
| 速度 | 0〜3.7m/s、最大約6m/s |
| 無負荷時の連続歩行 | 約3時間、約30km |
| 16kg積載時の連続歩行 | 2時間超、約25km |
| 連続歩行時の積載量 | 約16kg |
| 最大静止荷重 | 約150kg |
| 対応傾斜 | 約45度(公称値) |
| 階段昇降 | 約30cm(公称値) |
| 最大乗り越え高さ | 約0.4〜0.8m(公称値、条件により異なる) |
| 保護等級 | IP54 |
| バッテリー | 648Wh、15,000mAh |
| 動作温度 | -20〜55℃ |
「最大静止荷重約150kg」と「連続歩行時の積載量約16kg」は別の指標です。150kgの荷物を載せて連続搬送できるという意味ではありません。
同様に、最大約6m/sは上限値であり、通常の速度範囲として記載されている0〜3.7m/sと分けて評価する必要があります。
なぜAs2-Wが注目されているのか
As2-Wの特徴は、走行スペックの高さだけではありません。移動、周辺認識、開発拡張の3要素を小型の筐体にまとめている点が、企業利用の可能性を広げています。
平地と不整地をまたぐ移動性能
工場や物流施設の通路は平坦でも、屋外ヤードや設備周辺には段差や斜面があります。移動方式が一つしかないロボットでは、経路を整備するか、複数の機種を使い分けなければなりません。
As2-Wは約30cmの階段昇降、約45度の斜面、約0.4〜0.8mの乗り越え高さを公式仕様に掲げています。いずれも公称値であり、地形や動作条件によって実際の性能は変わります。条件に応じて車輪移動と脚の動作を使い分けられるため、平地と不整地が混在する施設で検討しやすい構成です。
認識センサーと二次開発
公式ページには、HDカメラ、産業グレードの64〜128ラインLiDAR、8コアCPUが記載されています。Wi-Fi 6とBluetooth 5.2に対応し、公式ページでは二次開発への対応も案内されています。
人の横を追従するISS 3.0 Intelligent Side-follow Systemにも対応します。GPSは搭載されていますが、初期状態では無効で、利用者の許可後に有効化される仕様です。
センサーと開発環境があることで、遠隔操作だけでなく、地図作成、障害物認識、巡回経路の制御、業務システムへの状態通知などを検討できます。ただし、自律移動や認識精度はソフトウェア構成と利用環境に左右されるため、製品仕様だけで保証されるものではありません。
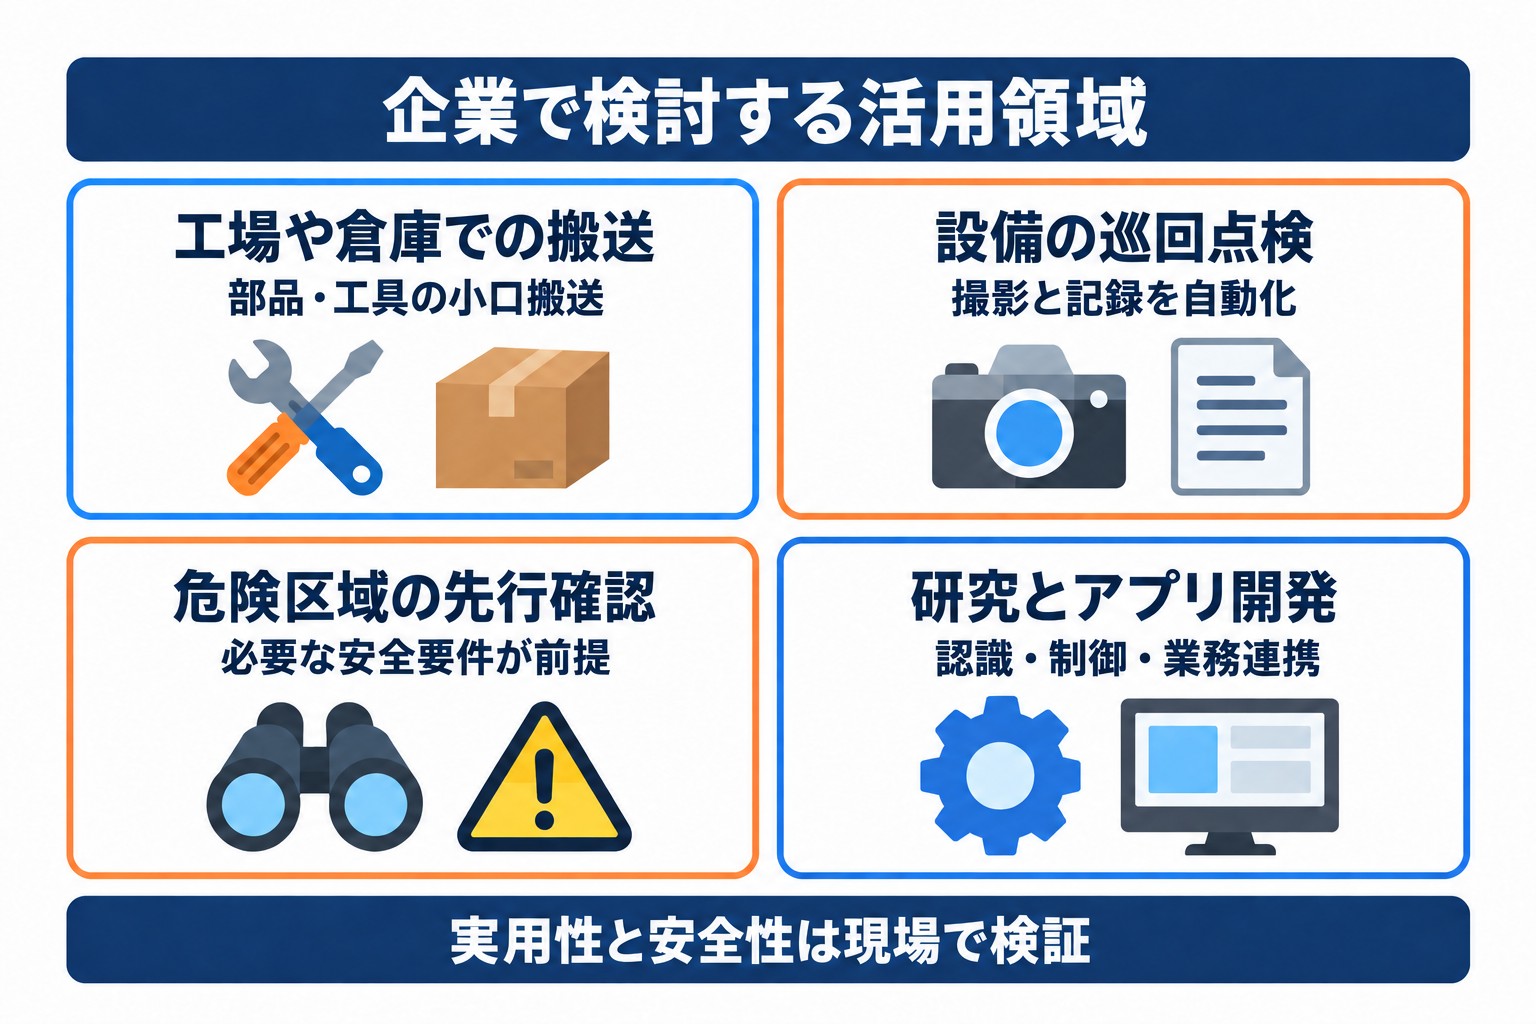
企業で想定できる4つの活用領域
As2-Wの性能がそのまま事業価値になるわけではありません。人が繰り返し移動している業務や、人を立ち入らせにくい場所から対象を絞ると、投資効果を検証しやすくなります。
1. 工場や倉庫での搬送
部品、工具、検査機器などの小口搬送は、有力な用途です。16kg積載時でも2時間超、約25kmの連続歩行が公式値として示されており、広い施設内を繰り返し移動する業務と相性があります。
ただし、荷崩れ防止、停止距離、歩行者との動線分離、充電計画まで含めて設計する必要があります。搬送重量だけで台車や自動搬送ロボットの代替を判断するのは早計です。
2. 設備の巡回点検
LiDARとHDカメラを活用すれば、工場、発電設備、建設現場などで定期巡回を行い、画像や位置情報を収集する用途を検討できます。
効果が出やすいのは、点検判断をすべてロボットに任せる場合ではありません。まずは撮影と記録を自動化し、異常判定を担当者が確認する形から始めると、精度と責任範囲を管理しやすくなります。
3. 災害現場や危険区域の確認
必要な安全要件を満たせる場合、不整地走破性と遠隔観測機能は、災害現場や危険区域の先行確認で検討対象になります。動作温度は-20〜55℃、保護等級はIP54です。
IP54は粉じんの侵入を一定程度防ぎ、水の飛まつに耐える等級であり、完全防水ではありません。水没、豪雨、可燃性ガスが存在する区域などで使えるかは、別途安全要件を確認する必要があります。
4. ロボティクス研究とアプリケーション開発
二次開発への対応は、大学や研究機関だけでなく、ロボットを活用したサービスを開発する企業にも意味があります。移動プラットフォームを一から製造せず、認識、制御、業務連携の開発に集中できるためです。
ソフトウェア型のAIエージェントと組み合わせる場合も、センサー入力、判断、動作実行、停止条件を分離して設計する必要があります。AIエージェントの基本的な考え方は、Agent Zeroの解説記事でも紹介しています。
導入前に確認すべき4つの実務ポイント
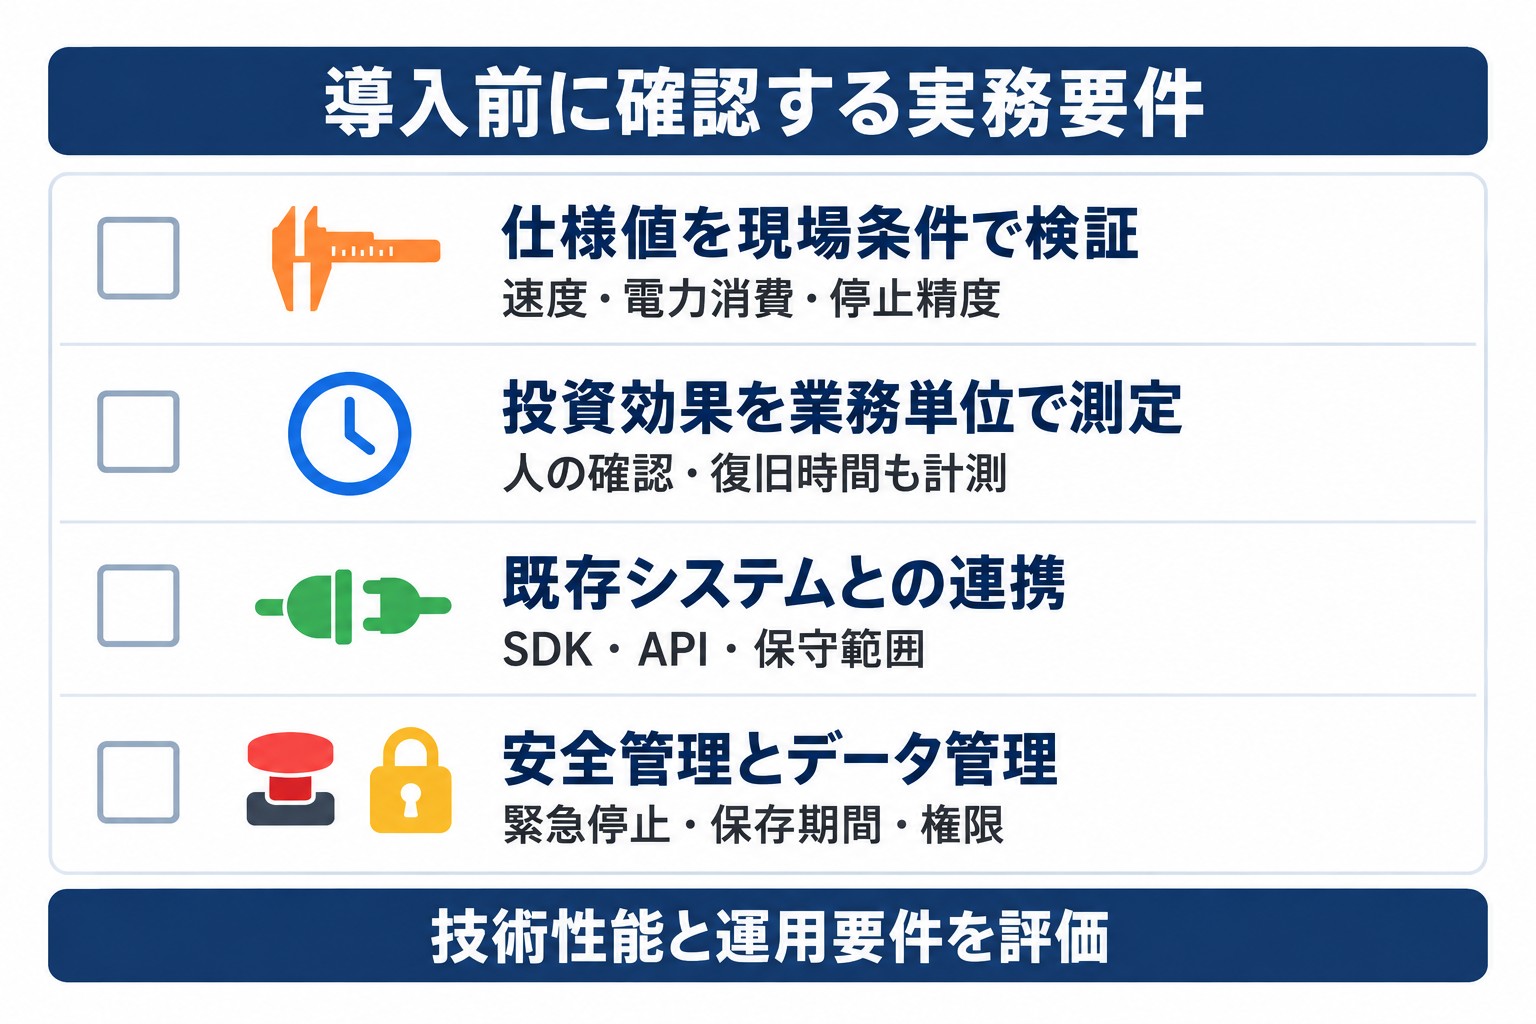
ロボット導入では、デモ動画の再現より、現場での安定運用が難所になります。As2-Wを検討する企業は、次の4点をPoCの計画に入れる必要があります。
1. 仕様値を現場条件に置き換える
公式スペックは比較の出発点です。床材、傾斜、段差、積載物の重心、通信環境、気温を実際の条件に合わせ、速度、電力消費、転倒率、停止精度を測定します。
特に最大速度、最大乗り越え高さ、最大静止荷重は、すべてを同時に満たす性能ではありません。現場で必要な組み合わせを定義して検証することが欠かせません。
2. 投資効果を業務単位で測る
「巡回点検を自動化する」のような大きな目標だけでは、効果を判断できません。1回の巡回時間、担当者の移動時間、点検漏れ、危険区域への立ち入り回数、停止時間など、業務単位の指標に分解します。
PoCでは、ロボットの稼働率だけでなく、人の確認作業や復旧対応にかかる時間も計測します。運用負荷を含めた総コストが、導入判断の基準になります。
3. 既存システムとの連携範囲を決める
実務では、ロボットが移動するだけでは業務が完了しません。点検結果を設備管理システムへ送る、異常時に担当者へ通知する、作業指示と巡回ルートを連動させるといった連携が必要です。
二次開発の前に、利用できるSDKやAPI、ログ形式、通信方式、保守範囲を確認します。外部システム連携の考え方については、MCPの企業活用ガイドも参考になります。
4. 安全管理とデータ管理を設計する
人と同じ空間を移動するロボットには、立入区域、最高速度、緊急停止、手動介入、故障時の回収方法が必要です。カメラやLiDARで取得するデータについても、保存期間、アクセス権、外部送信の有無を決めます。
GPSが利用者の許可後に有効化される仕様であることも、位置情報を扱う運用では確認対象です。安全管理部門、情報システム部門、現場担当者が同じPoCに参加することで、技術性能と運用要件を同時に評価できます。
Unitree As2-Wが示すロボット活用の変化
As2-Wは、長距離移動や二次開発を意識した四足ロボットの一例です。車輪による効率と脚による走破性を組み合わせたことで、ロボット専用に環境を作り替えられない現場でも検討余地が生まれました。
一方、公式仕様だけでは、特定の施設での安定性や費用対効果までは判断できません。価格も公式ページでは問い合わせ方式です。
企業は、いきなり全面導入するのではなく、1つの経路と1つの業務に絞ってPoCを実施し、移動成功率、安全停止、電池消費、人の作業削減時間を測るべきです。その結果が安定してから、搬送、点検、監視など隣接業務へ拡張する順序が現実的です。
中小企業への影響と今すべきこと
価格が非公開のため、まず販売窓口に見積もりと納期、保守条件を問い合わせるのが最初の一歩です。並行して、自社の業務から「人が同じ経路を繰り返し移動している」作業を1つ選び、移動距離・頻度・段差の有無を記録しておくと、As2-Wの公式値(約30km、約16kg積載)と照らして適合を判断できます。
よくある質問
Q1. Unitree As2-Wとは何ですか?
脚の先端に車輪を備えた四足ロボットです。平地では車輪で高速に移動し、段差や斜面では脚を使う設計で、公式ページでは速度は通常0〜3.7m/s、最大約6m/sとされています。
Q2. Unitree As2-Wの価格はいくらですか?
2026年10月26日時点で、公式ページには具体的な価格は掲載されておらず、モデル(As2-W X・As2-W EDU)ともに問い合わせ方式(Contact Sales)となっています。価格は税・送料別の見積もりです。
Q3. 連続歩行時間や距離はどれくらいですか?
公式仕様では、無負荷時は約3時間・約30km、16kg積載時は2時間超・約25kmの連続歩行に対応するとされています。
Q4. 企業ではどのような活用が想定されますか?
工場・倉庫内の小口搬送、設備の巡回点検、災害現場や危険区域の確認、ロボティクス研究・アプリケーション開発の4領域が主な検討対象です。いずれも現場でのPoCによる検証が前提です。
Q5. 防水性能はどの程度ですか?
保護等級はIP54で、粉じんの侵入を一定程度防ぎ、水の飛まつに耐える等級です。完全防水ではないため、水没や豪雨環境での使用は別途安全要件の確認が必要です。
Q6. As2-WにAs2との違いはありますか?
As2-Wは脚先に7インチの車輪を備えたモデルで、公式ページでも「As2」とは別ページで案内されています。As2-Wは平地を車輪で高速移動できる点が特徴です。As2との詳細な差は、公式のAs2ページで比較してください。
\ AI活用の「次の一手」を一緒に考えませんか /
AI顧問の無料相談はこちらまとめ
Unitree As2-Wは、車輪と脚を組み合わせ、最大約6m/sの速度、無負荷時約30kmの連続歩行、LiDARやHDカメラ、二次開発対応を備えた四足ロボットです。物流、点検、災害対応、研究開発での活用可能性があります。
導入判断では、最大静止荷重と連続歩行時の積載量、通常速度と最大速度を区別し、実際の現場条件で検証する必要があります。評価の中心はスペックの大きさではなく、対象業務で安全性と投資効果を再現できるかどうかです。
AI導入に関するお困りごとをサポートします
株式会社NexaのAI顧問は、ツール選定から業務への適用、社内定着までを月額制でサポートします。特定のツールに限らず、「AIをどう使えばいいか分からない」という段階からご相談いただけます。
AI顧問の詳細・無料相談はこちら →
参考資料
確認日: 2026年10月26日(上記の公式製品ページで仕様・価格表記を確認)
この記事で参照した外部情報
- 公式製品ページunitree.com
- Unitree As2-W 公式モバイルページunitree.com
本文中でリンクしている外部ページの一覧です(自動生成)。最終確認日は本記事の最終更新日 2026-10-26 で、リンク先の内容はその後変わることがあります。
AI導入を検討中の方へ